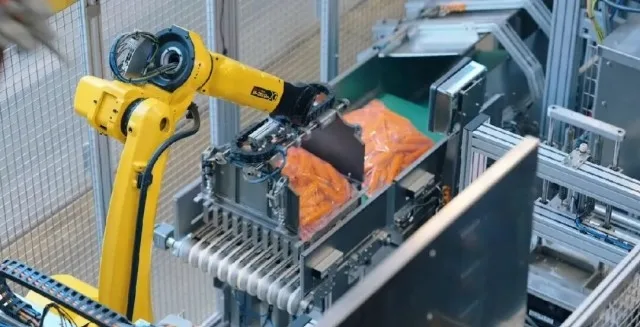
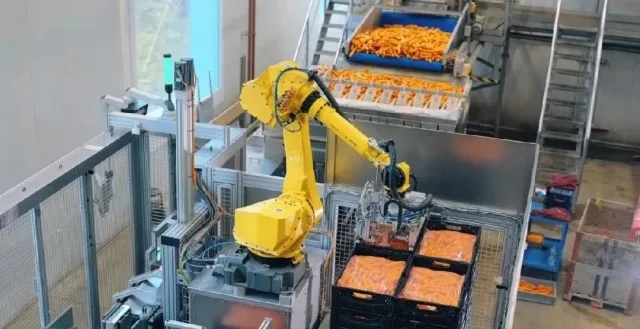
2026年5月7日发布的会议综述记录了一场于2026年4月23日至24日在上海举行的智能机器人制造与创新论坛,主办方为会展机构,另有高校与产业研究单位参与支持,参会方覆盖机器人企业、高校与人工智能研究机构。若按技术议程而非发言顺序来读,两天的讨论大致落在三条线上:整机部件的工程化、感知与控制的可靠性,以及从仿真走向真实产线的验证路径。这三条也正是食品智能制造在引入机器人时绕不开的问题。
部件与测评:先把可靠性和成本算清
多场分享都指向同一个判断:机器人能否走出样机阶段,取决于关节模组、灵巧手与触觉传感器能否做到高集成、低成本且可批量制造。有讲者把整机自由度、旋转与线性关节的结构取舍列为成本控制的关键;也有分享强调灵巧手的竞争不在动作灵巧,而在触觉感知与力控能否统一表征,并跨过量产门槛。测评体系一侧则提出,行业在产品标准化率、质量验证与售后成本上仍有短板,需要通过身份管理、标准计划与安全体系把可靠性做实。这些讨论对食品装备有直接参照:与物料接触的部件既要满足卫生级清洗与耐腐蚀,又要在连续运转中保持精度,若关节与末端执行器仍停留在样机级寿命,产线就难以按班次核算维护成本。
从仿真到实机:数据是共同瓶颈
另一组议题集中在工业AI与物理AI的落地条件:仿真环境中的视觉真实性与物理模型精度不足,会让训练结果难以迁移到实机;复杂场景下的鲁棒运动控制、具身导航的仿真测试与部署,以及力控到智控的切换,都依赖高质量数据与运营基础。有分享提醒,从试点走向企业级部署,需要标准化流程、数字基础设施与复合型人才配合,否则容易卡在稳定性与规模化上。小组讨论也围绕「真需求」与「伪痛点」、数据瓶颈和跨场景复用展开。把这套逻辑平移到食品工厂自动化,结论相近:食品物料的形态差异、光照反光与换产频率,决定了算法必须先在具体工序里完成工程化适配,而非直接套用通用模型。论坛综述未披露面向食品加工场景的具体项目数据与验收结果,上述属于按议题结构推导的行业分析。对装备供应方而言,能否把场景数据、机械本体与现场服务整合成稳定方案,比单点技术演示更贴近采购方的核算口径。