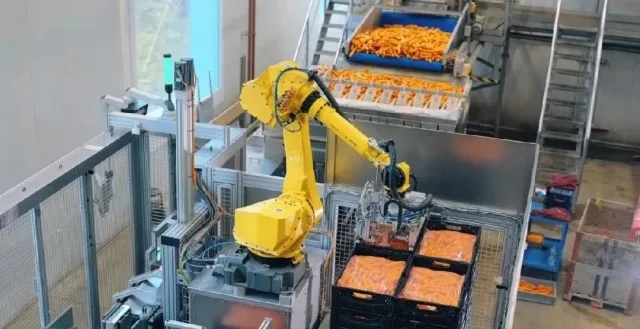
2025年11月25日的一则企业案例,把机器人放到蔬菜包装这一向依赖人工的环节:瑞士农业分销企业Inoverde每日汇集上千家农场的生鲜产品,其胡萝卜包装线由三台机器人组成协作系统,分别承担周转箱展开、装袋胡萝卜入箱与满箱码垛。源文提到,该企业此前已在土豆包装线上做过自动化改造,这次延续了同一供应商的方案;整个厂区由数条全自动包装线与数十台机器人协同,把员工从重复搬运中置换出来。对食品包装自动化而言,这个案例的价值在于把「易损、形态不一」的物料拆成了几道可分别自动化的工位。
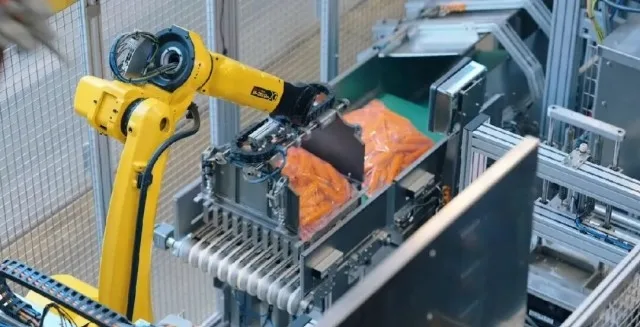
三台设备按工序分工
按源文描述,开箱工位的机器人负责拾取折叠状态的周转箱并自动展开;装箱工位把完成称重校准的胡萝卜袋轻放进去;码垛工位再对满载周转箱进行堆码。三台设备的负载和臂展按工序递增,说明选型是围绕搬什么、搬多远来配的,而不是用一台通用机覆盖全部动作。蔬菜包装的难点在于物料怕磕碰、规格不统一,又要兼顾新鲜度与节拍,因此末端执行器的力度控制与抓取姿态比单纯的循环时间更关键。源文列出的项目亮点也集中在三点:连续生产带来的效率提升、人工从体力劳动中转移、以及更轻柔的动作降低胡萝卜物理损伤。此外,产线搭载了以虚拟安全围栏替代实体护栏的双重安全检测方案,机器人在全速运行时可监控安全区域并即时停机,既防人机碰撞,也让布局调整更灵活。
对国内包装装备环节的参照
把这套配置平移到食品工厂,机器人码垛往往是自动化改造里最先落地、也最容易核算的一段:负载、节拍与垛型都相对确定。往前推到装箱,会遇到物料识别、称重联动与柔性夹具;再往前到开箱与供箱,则牵涉包材形态与仓储衔接。食品包装自动化能否连成整线,取决于这几段之间的节拍与信息是否打通,而非某一台机器人的性能。源文引述企业方说法,认为改造让流程实现标准化,并能用无塑包装满足零售端需求,这提示包材变化也会反向要求设备兼容。对国内同行而言,把视觉、力控与卫生级设计一并纳入交付,比单独比较负载更贴近蔬菜类产线的实际需求。源文未披露单线速度与验收周期,此处不作效果推算。